


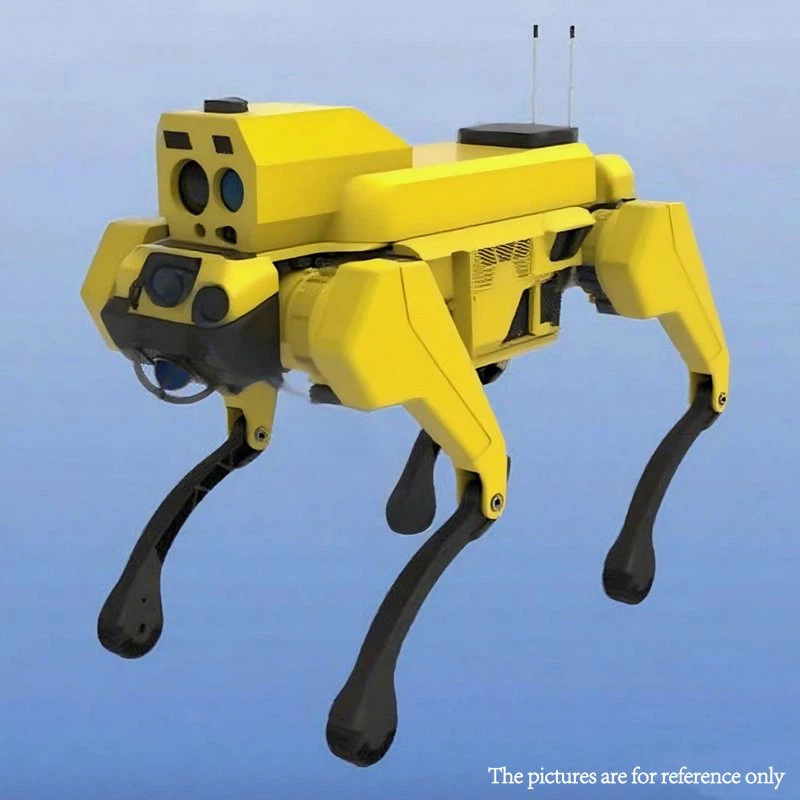
În calitate de furnizor de câini robotici de inspecție a centralelor nucleare, am fost martor direct la capabilitățile remarcabile ale acestor mașini de ultimă generație. În centralele nucleare, unde siguranța și precizia sunt de cea mai mare importanță, acești câini roboti joacă un rol crucial în sarcinile de inspecție. Una dintre cele mai importante provocări cu care se confruntă este gestionarea obstacolelor. Să analizăm cum acești câini roboti depășesc diverse obstacole în timpul misiunilor lor de inspecție.
Sisteme senzoriale: fundamentul detectării obstacolelor
Primul pas în gestionarea obstacolelor este detectarea lor. Câinii robotici de inspecție a centralei nucleare sunt echipați cu un set cuprinzător de senzori. Senzorii LiDAR (Light Detection and Ranging) sunt în fruntea acestui sistem de detectare. LiDAR funcționează prin emiterea de impulsuri laser și măsurarea timpului necesar pentru ca lumina să revină din obiecte. Aceasta creează o hartă 3D detaliată a mediului înconjurător, permițând câinelui robot să identifice locația, forma și distanța obstacolelor.
De exemplu, într-o centrală nucleară, ar putea exista țevi mari, rafturi pentru echipamente sau chiar resturi pe podea. Senzorul LiDAR poate detecta rapid aceste obiecte și poate transmite informațiile către sistemul de control al robotului. Aceste date în timp real sunt esențiale pentru ca robotul să ia decizii informate cu privire la modul de a naviga în jurul obstacolelor.
Pe lângă LiDAR, câinii roboti au și camere foto. Aceste camere oferă informații vizuale, care sunt utile pentru identificarea diferitelor tipuri de obstacole. De exemplu, camerele pot detecta obiecte cu formă neregulată sau obiecte cu culori sau marcaje specifice. Aceste date vizuale pot fi combinate cu datele LiDAR pentru a crea o imagine mai precisă și mai detaliată a mediului.

Un alt senzor important este senzorul cu ultrasunete. Senzorii cu ultrasunete emit unde sonore de înaltă frecvență și măsoară timpul necesar pentru ca undele să revină. Ele sunt deosebit de utile pentru detectarea obiectelor la distanță apropiată și pot fi utilizate pentru a detecta mici obstacole care ar putea fi ratate de LiDAR sau camere.
Algoritmi de navigare inteligentă
Odată ce obstacolele sunt detectate, câinele robot trebuie să decidă cum să navigheze în jurul lor. Aici intră în joc algoritmii de navigație inteligenți. Câinii noștri robotici folosesc o combinație de algoritmi de planificare a căii și tehnici de învățare automată.
Calea - algoritmii de planificare calculează calea optimă pentru ca robotul să ajungă la destinație evitând în același timp obstacolele. Acești algoritmi iau în considerare locația obstacolelor, poziția actuală a robotului și destinația. De exemplu, algoritmul A* este folosit în mod obișnuit în robotică pentru planificarea traseului. Acesta caută cea mai scurtă cale între două puncte evaluând costul diferitelor căi.
Tehnicile de învățare automată sunt, de asemenea, folosite pentru a îmbunătăți capacitățile de navigare ale robotului. Câinele robot poate învăța din experiențele trecute și își poate adapta comportamentul în consecință. De exemplu, dacă întâlnește un anumit tip de obstacol de mai multe ori, poate învăța cel mai bun mod de a naviga în jurul acestuia. Acest proces de învățare continuă permite robotului să gestioneze mai eficient obstacolele noi și neașteptate.
Locomoție și manevrabilitate
Designul fizic și locomoția câinelui robot sunt cruciale pentru gestionarea obstacolelor. Câinii robotici de inspecție al centralei nucleare sunt patrupede, ceea ce le oferă un grad ridicat de stabilitate și manevrabilitate.
Picioarele câinelui robot sunt proiectate pentru a fi flexibile și se pot adapta la diferite terenuri. Își pot regla înălțimea, lungimea și unghiul pentru a trece peste obstacole, a păși în jurul lor sau chiar a se târă sub ele. De exemplu, dacă robotul întâlnește un pas mic, își poate ridica picioarele și urca peste el. Dacă există un obiect mare în calea lui, acesta se poate ocoli în jurul lui.
Articulațiile picioarelor sunt, de asemenea, echipate cu senzori care oferă feedback cu privire la poziția și mișcarea picioarelor. Acest feedback este folosit pentru a controla mișcarea picioarelor și pentru a se asigura că robotul își menține echilibrul în timp ce navighează în jurul obstacolelor.
Manipularea diferitelor tipuri de obstacole
Obstacole statice
Obstacolele statice sunt obiecte care nu se mișcă, cum ar fi pereții, țevile și rafturile pentru echipamente. Acestea sunt cele mai comune tipuri de obstacole într-o centrală nucleară. Câinele robot își folosește sistemele senzoriale pentru a detecta aceste obstacole și apoi își folosește algoritmii de navigație pentru a planifica o cale în jurul lor. De exemplu, dacă există o conductă mare care blochează drumul, robotul poate calcula calea cea mai scurtă pentru a ocoli conducta, evitând în același timp orice alte obstacole din apropiere.
Obstacole dinamice
Obstacolele dinamice sunt obiecte care se mișcă, cum ar fi alți roboți, muncitori sau vehicule. Aceste obstacole sunt mai dificil de gestionat, deoarece poziția și mișcarea lor sunt imprevizibile. Câinele robot trebuie să monitorizeze continuu mișcarea acestor obstacole și să își ajusteze calea în consecință.
Pentru a face față obstacolelor dinamice, câinele robot își folosește senzorii în timp real pentru a urmări mișcarea obiectelor. Apoi își folosește algoritmii de navigație pentru a prezice poziția viitoare a obstacolelor și pentru a planifica o cale care să evite coliziunile. De exemplu, dacă un muncitor se îndreaptă spre robot, acesta poate detecta mișcarea lucrătorului și se poate îndepărta din drum în avans.
Obstacole neregulate
Obstacolele neregulate sunt obiecte cu forme sau suprafețe complexe, cum ar fi resturi sau echipamente deteriorate. Aceste obstacole pot fi dificil de detectat și de navigat. Câinele robot folosește o combinație a senzorilor săi pentru a detecta forma și dimensiunea obstacolelor neregulate. Apoi își folosește capacitățile de locomoție pentru a găsi o cale de a le ocoli. De exemplu, dacă există o grămadă de resturi pe podea, robotul își poate folosi picioarele pentru a păși peste sau în jurul acestora.
Rolul controlului de la distanță și intervenției umane
În timp ce câinii robotici de inspecție a centralei nucleare sunt proiectați să fie autonomi, există momente în care controlul de la distanță și intervenția umană sunt necesare. În unele cazuri, obstacolele pot fi prea complexe sau periculoase pentru ca robotul să le poată gestiona singur.
Telecomanda permite unui operator să preia controlul câinelui robot și să-l navigheze în jurul obstacolelor manual. Acest lucru poate fi util în situațiile în care senzorii robotului nu oferă informații precise sau când algoritmii de navigare nu sunt capabili să găsească o cale adecvată.
Intervenția umană poate fi folosită și pentru a oferi îndrumări suplimentare robotului. De exemplu, un operator își poate folosi cunoștințele despre centrala nucleară pentru a direcționa robotul către cel mai bun traseu în jurul unui obstacol.
Produsele noastre și capacitățile lor
Oferim o gamă de câini robotici proiectați pentru diferite sarcini de inspecție în centralele nucleare. NoastreCâine robot autonom pentru patrulare și inspecțieeste o mașină versatilă care poate face față unei varietăți de obstacole. Este echipat cu senzori și algoritmi de navigație de ultimă generație, ceea ce îl face capabil să navigheze în medii complexe.
NoastreRobot cvadrupat autonom pentru inspecția conductelor de petrol și gazeare, de asemenea, capacități excelente de manevrare a obstacolelor. Este proiectat să funcționeze în medii dure și poate depăși obstacole precum teren accidentat, conducte și supape.
TheCâine robot autonom pentru inspecția instalației nucleareeste special conceput pentru provocările unice ale centralelor nucleare. Poate face față obstacolelor, cum ar fi echipamente ecranate împotriva radiațiilor, cabluri de înaltă tensiune și sisteme complexe de conducte.
Contactați-ne pentru achiziții
Dacă sunteți interesat de câinii robotici de inspecție a centralei nucleare și doriți să aflați mai multe despre capacitățile lor de manipulare a obstacolelor, vă invităm să ne contactați pentru o discuție de achiziție. Echipa noastră de experți va răspunde cu plăcere la întrebările dumneavoastră și vă va oferi informații detaliate despre produsele noastre.
Referințe
- Siciliano, B. și Khatib, O. (Eds.). (2016). Manual Springer de robotică. Springer.
- Thrun, S., Burgard, W. și Fox, D. (2005). Robotică probabilistică. presa MIT.
- Craig, JJ (2005). Introducere în robotică: mecanică și control. Pearson Prentice Hall.


